Τα ρομπότ αποκτούν αίσθηση αφής: Το AI που μαθαίνει να πιάνει ένα αυγό χωρίς να το σπάει
Με μια ματιά
- Το T-Rex συνδυάζει κάμερες, γλωσσικές εντολές και αισθητήρες αφής για να διορθώνει την κίνηση των ρομποτικών δαχτύλων την ώρα της επαφής.
- Σε 12 εργαστηριακές δοκιμασίες πέτυχε μέση βαθμολογία επιτυχίας 65%, έναντι 35% της ισχυρότερης συγκρινόμενης μεθόδου.
- Η τεχνολογία είναι ακόμη ερευνητική: δεν αποδεικνύει ότι ένα ρομπότ μπορεί να εργαστεί αξιόπιστα σε οποιοδήποτε σπίτι ή εργοστάσιο.
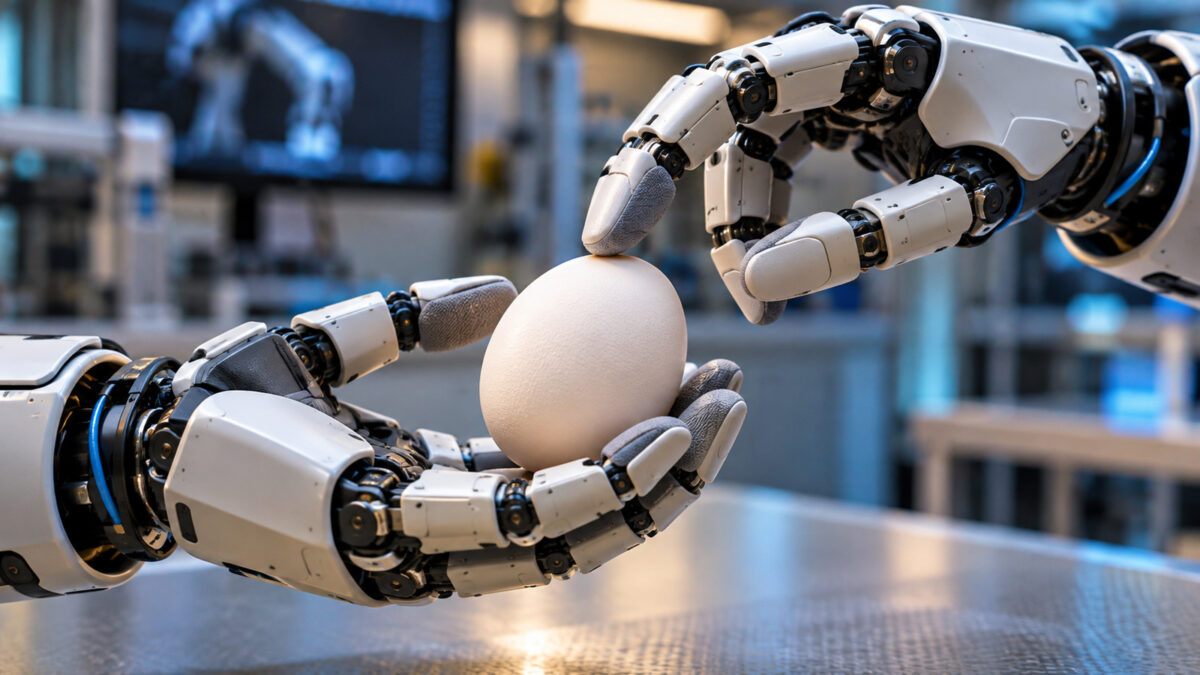
Το να σηκώσει ένα αυγό, να γυρίσει μία μόνο σελίδα βιβλίου ή να βιδώσει μια λάμπα φαίνεται ασήμαντο για έναν άνθρωπο. Για ένα ρομπότ, όμως, αυτές οι κινήσεις κρύβουν ένα δύσκολο πρόβλημα: δεν αρκεί να «βλέπει» πού βρίσκεται το αντικείμενο. Πρέπει να αντιλαμβάνεται πότε το άγγιξε, πόσο δυνατά το πιέζει και αν αρχίζει να γλιστρά.
Αυτό το κενό επιχειρεί να καλύψει το T-Rex (Tactile-Reactive Dexterous Manipulation), ένα σύστημα τεχνητής νοημοσύνης που συνδυάζει οπτική αντίληψη, γλωσσικές οδηγίες και ταχύτατη επεξεργασία σημάτων αφής. Στις 5 Νοεμβρίου 2026, η Panasonic παρουσίασε επισήμως τη συνεργασία της με ερευνητές από το Πανεπιστήμιο της Καλιφόρνιας στο Μπέρκλεϊ, τη NVIDIA, το Στάνφορντ και άλλους φορείς. Η εργασία είχε ήδη αναρτηθεί ως προδημοσίευση τον Ιούνιο και έχει προγραμματιστεί να παρουσιαστεί στο συνέδριο CoRL, στις 9–12 Νοεμβρίου στο Όστιν.
Γιατί τα ρομπότ δυσκολεύονται με τα εύθραυστα αντικείμενα
Τα σύγχρονα μοντέλα Vision-Language-Action (VLA) μετατρέπουν εικόνες και εντολές, όπως «βάλε το αυγό στη θήκη», σε κινήσεις. Έχουν όμως ένα μειονέκτημα: η εικόνα δεν αποκαλύπτει πάντοτε τη δύναμη που ασκείται σε ένα αντικείμενο. Μια λαβή μπορεί να φαίνεται σωστή στην κάμερα, ενώ το αντικείμενο συνθλίβεται ή γλιστρά.
Ο άνθρωπος αντιμετωπίζει το πρόβλημα με συνεχή απτική ανατροφοδότηση. Αν νιώσει ότι ένα ποτήρι γλιστρά, σφίγγει αμέσως λίγο περισσότερο τα δάχτυλά του. Το T-Rex επιχειρεί κάτι αντίστοιχο, χωρίς αυτό να σημαίνει ότι αποκτά ανθρώπινη αίσθηση ή συνείδηση. Πρόκειται για αισθητήρες και αλγοριθμικές διορθώσεις, όχι για βιολογική αφή.
Δύο «ρολόγια» για μία κίνηση
Η βασική τεχνική ιδέα είναι να μη χρειάζεται το ρομπότ να επανεξετάζει ολόκληρη την εικόνα κάθε φορά που αλλάζει η πίεση στα δάχτυλα. Το σύστημα λειτουργεί με δύο διαφορετικούς ρυθμούς. Ένα τμήμα σχεδιάζει την κίνηση με βάση την όραση και τη γλώσσα περίπου πέντε φορές το δευτερόλεπτο. Ένα δεύτερο τμήμα διαβάζει τα απτικά σήματα και διορθώνει την κίνηση περίπου 20 φορές το δευτερόλεπτο.
Έτσι, η «μεγάλη» απόφαση —πού θα κινηθεί το χέρι— συνδυάζεται με μικρότερες, γρήγορες προσαρμογές —πόσο θα πιέσει και πώς θα κρατήσει την επαφή. Η αρχιτεκτονική ονομάζεται Mixture-of-Transformers και αξιοποιεί έναν εξειδικευμένο μηχανισμό κωδικοποίησης των μεταβολών της αφής στον χρόνο.
Για την εκπαίδευσή του, οι ερευνητές συγκέντρωσαν περίπου 100 ώρες δεδομένων ρομποτικών χειρισμών, με περισσότερα από 7.700 παραδείγματα που συνδυάζουν πάνω από 200 καθημερινά αντικείμενα και 22 βασικές κινήσεις. Οι καταγραφές περιλαμβάνουν εικόνες, εντολές, θέσεις των βραχιόνων και σήματα από τους αισθητήρες στα δέκα δάχτυλα. Είχε προηγηθεί εκπαίδευση σε 22.889 ώρες βίντεο ανθρώπινων κινήσεων από οπτική πρώτου προσώπου.
Τι σημαίνει πραγματικά το 65%
Οι δοκιμές έγιναν σε μια συγκεκριμένη ρομποτική πλατφόρμα με δύο βραχίονες και επιδέξια χέρια. Περιλάμβαναν δώδεκα εργασίες, από το γύρισμα σελίδας και τη μεταφορά αυγού έως την εξαγωγή κάρτας, τη χρήση κλειδιού και το βίδωμα λαμπτήρα. Κάθε εργασία αξιολογήθηκε σε 16 δοκιμές με μεταβολές στην αρχική θέση των αντικειμένων.
Το T-Rex συγκέντρωσε 65% κατά μέσο όρο, έναντι 35% για την ισχυρότερη συγκρινόμενη μέθοδο, την EgoScale. Η διαφορά είναι 30 ποσοστιαίες μονάδες, όχι απλώς «30% μεγαλύτερη επίδοση». Επιπλέον, όταν οι ερευνητές αφαίρεσαν εντελώς τα δεδομένα αφής από το ίδιο σύστημα, η μέση επίδοση υποχώρησε στο 42%. Αυτό ενισχύει την εκτίμηση ότι η απτική πληροφορία προσφέρει ουσιαστικό πλεονέκτημα.
Χρειάζεται, ωστόσο, προσοχή: ο συνολικός δείκτης προκύπτει από το συγκεκριμένο σύνολο δοκιμασιών και, σε σύνθετες εργασίες, η αξιολόγηση μπορεί να δίνει μερική βαθμολογία για ολοκληρωμένα στάδια. Δεν ισοδυναμεί με πιθανότητα 65% να εκτελέσει επιτυχώς οποιαδήποτε άγνωστη εργασία. Ακόμη και στις ίδιες δοκιμές, η επίδοση διέφερε πολύ: 96% στο γύρισμα σελίδας, αλλά μόλις 35% στο βίδωμα λαμπτήρα.
Από το εργαστήριο στην παραγωγή: Τι λείπει
Η Panasonic βλέπει πιθανές εφαρμογές στη συναρμολόγηση, στη διαχείριση εύθραυστων προϊόντων και σε εργασίες logistics όπου χρειάζεται λεπτός έλεγχος δύναμης. Αυτές είναι προοπτικές, όχι ανακοινώσεις εμπορικής διάθεσης ή αποδεδειγμένης βιομηχανικής αξιοπιστίας.
Οι ίδιοι οι ερευνητές καταγράφουν αποτυχίες: ένα αυγό μπορεί να κρατηθεί χωρίς να σπάσει, αλλά να τοποθετηθεί σε λάθος σημείο· ένα κλειδί μπορεί να γλιστρήσει· μια λάμπα να χτυπήσει στη βάση της. Οι αισθητήρες έχουν επίσης περιορισμούς, όπως αποκλίσεις βαθμονόμησης και έλλειψη πλήρους κάλυψης της παλάμης. Η επιτυχία σε σύντομες, ελεγχόμενες εργασίες δεν αρκεί για ασφαλή λειτουργία επί ώρες δίπλα σε ανθρώπους.
Η ουσιαστική εξέλιξη είναι πιο συγκεκριμένη — και ίσως πιο σημαντική από ένα εντυπωσιακό βίντεο ρομπότ. Η ρομποτική AI αρχίζει να συνδυάζει τον σχεδιασμό μιας ενέργειας με τη συνεχή διόρθωσή της μέσω της επαφής. Για να γίνουν τα ρομπότ πραγματικά χρήσιμα στην καθημερινότητα, δεν χρειάζεται μόνο να ξέρουν τι πρέπει να κάνουν. Πρέπει να μαθαίνουν και πόσο απαλά να το κάνουν.
Πηγές
Δείτε τα AI Editorial Guidelines.
Σχετικά άρθρα
Η Common Fabric και το μανιφέστο του νέου υπολογισμού
Ερευνητές της Google αντιδρούν σε ρήτρες «σιωπής» για την τεχνητή νοημοσύνη