Ρομπότ με ζωντανούς μύες κάνουν άλματα — το δύσκολο είναι να τα κρατήσουμε ζωντανά
Με μια ματιά
- Ερευνητές του ETH Ζυρίχης κατασκεύασαν μικρά ρομπότ που κινούνται χάρη σε ζωντανό μυϊκό ιστό από κύτταρα ποντικού.
- Οι νέοι μηχανισμοί πέτυχαν έως 11 φορές μεγαλύτερο εύρος κίνησης από προηγούμενες διατάξεις με παρόμοια ποσότητα μυϊκού ιστού.
- Η τροφοδοσία των κυττάρων, ο έλεγχος της κίνησης και η αντοχή εκτός εργαστηρίου παραμένουν άλυτα προβλήματα.
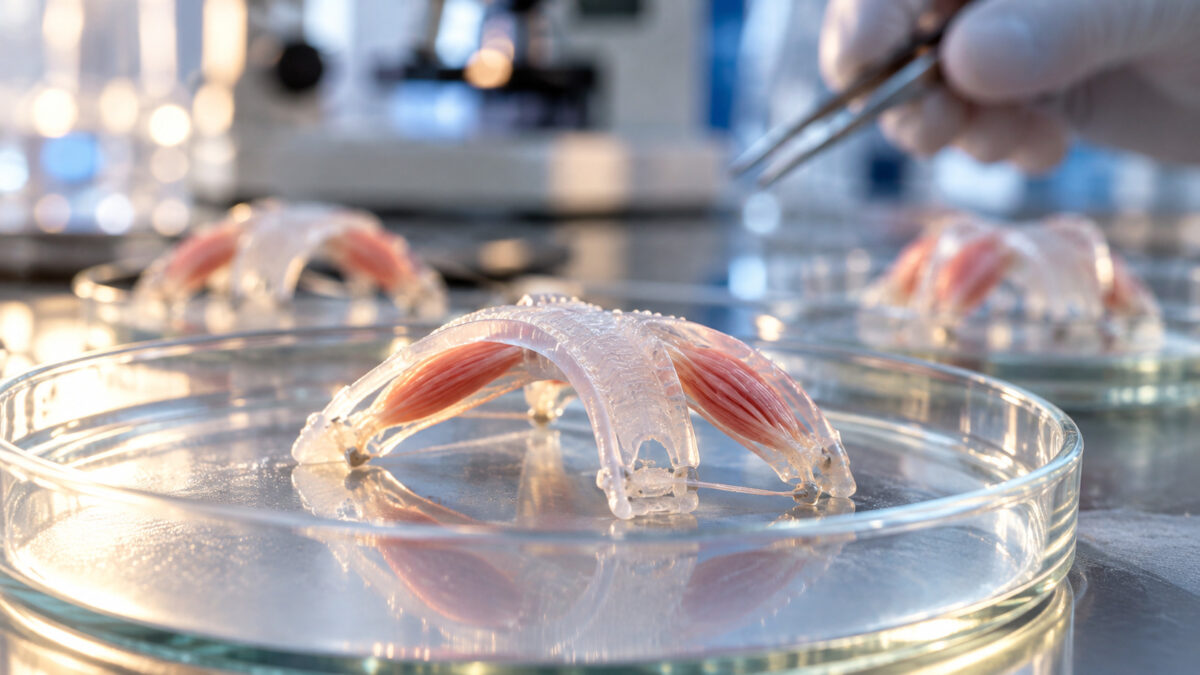
Ένα μικροσκοπικό ρομπότ ανασηκώνεται μέσα σε εργαστηριακό σκεύος. Δεν έχει συμβατικό ηλεκτρικό κινητήρα ούτε μεταλλικά γρανάζια: την κίνηση παράγουν ζωντανές μυϊκές ίνες, καλλιεργημένες πάνω σε μια εύκαμπτη τεχνητή δομή. Το άλμα του φτάνει μόλις τα πέντε χιλιοστά. Για τη ρομποτική, όμως, το ενδιαφέρον δεν είναι το ύψος. Είναι ότι οι μηχανικοί αρχίζουν να σχεδιάζουν μηχανές στις οποίες ένα τμήμα του μηχανισμού είναι πραγματικός, ζωντανός ιστός.
Στις 22 Οκτωβρίου 2026, το ETH Ζυρίχης παρουσίασε αποτελέσματα μιας μελέτης που είχε δημοσιευθεί στις 11 Σεπτεμβρίου στο Nature Communications. Η ερευνητική ομάδα ανέπτυξε βιοϋβριδικούς μηχανισμούς κίνησης, μήκους περίπου 1,5 εκατοστού, ικανούς να υποστηρίξουν διαφορετικές κινήσεις: άλμα, βάδισμα, κολύμβηση και σύλληψη μικρών αντικειμένων. Η εξέλιξη δεν σημαίνει ότι γεννήθηκε ένα αυτόνομο «ζωντανό ρομπότ». Δείχνει, ωστόσο, έναν νέο τρόπο να συνδυάζονται η βιολογία και ο μηχανολογικός σχεδιασμός.
Η καινοτομία δεν είναι ο μυς, αλλά το σώμα γύρω του
Η ιδέα της χρήσης ζωντανών μυϊκών κυττάρων στη ρομποτική δεν είναι καινούργια. Το πρόβλημα ήταν ότι η συστολή τους συχνά μεταφραζόταν σε πολύ μικρή μετατόπιση. Ένας μυς μπορεί να λειτουργεί βιολογικά, αλλά το ρομπότ να μην αξιοποιεί αποτελεσματικά τη δύναμή του.
Οι ερευνητές του ETH άλλαξαν την αφετηρία του σχεδιασμού. Αντί να καλλιεργήσουν πρώτα έναν μυ και ύστερα να αναζητήσουν πού θα τον τοποθετήσουν, σχεδίασαν ταυτόχρονα τον μυϊκό ιστό και το εύκαμπτο υπόστρωμά του. Χρησιμοποίησαν υπολογιστικές προσομοιώσεις και διαδικασία βελτιστοποίησης για να επιλέξουν γεωμετρίες που μετατρέπουν τη συστολή σε μεγαλύτερη κίνηση.
Το τεχνητό μέρος κατασκευάζεται από υδρογέλη, ένα μαλακό υλικό με υψηλή περιεκτικότητα σε νερό. Μικροσκοπικές αυλακώσεις στην επιφάνειά του βοηθούν τις μυϊκές ίνες να προσκολληθούν και να ευθυγραμμιστούν. Έτσι, περιορίζονται οι απώλειες κατά τη μεταφορά της δύναμης από τον ζωντανό ιστό στην κατασκευή.
Σύμφωνα με τη δημοσιευμένη μελέτη, οι νέοι μηχανισμοί πέτυχαν έως 11 φορές μεγαλύτερο εύρος κίνησης σε σύγκριση με προηγούμενα σχέδια που χρησιμοποιούσαν παρόμοιο όγκο μυϊκού ιστού. Ο αριθμός αυτός δεν σημαίνει ότι τα ρομπότ είναι έντεκα φορές ταχύτερα, ισχυρότερα ή εξυπνότερα. Μετρά μια συγκεκριμένη μηχανική βελτίωση, μέσα σε συγκεκριμένες πειραματικές συνθήκες.
Πέντε χιλιοστά άλμα, ένα πολύ μεγαλύτερο ερώτημα
Οι ερευνητές παρουσίασαν διαφορετικές διατάξεις του ίδιου βασικού μηχανισμού. Μία μπορούσε να ανασηκωθεί περίπου πέντε χιλιοστά με μία συστολή, δηλαδή περίπου το ένα τρίτο του μήκους της. Μια άλλη κινούνταν πάνω σε επιφάνεια με ταχύτητα 6,2 χιλιοστών το δευτερόλεπτο. Άλλες εκδοχές κολυμπούσαν ή έκλειναν γύρω από μικρά αντικείμενα.
Αυτές οι επιδόσεις έχουν σημασία κυρίως ως απόδειξη λειτουργίας. Οι κατασκευές δεν περπατούν σε ένα κανονικό δωμάτιο ούτε αναλαμβάνουν εργασίες χωρίς υποστήριξη. Η κίνησή τους ενεργοποιείται με ηλεκτρική διέγερση και ο μυϊκός ιστός πρέπει να παραμένει ζωντανός σε κατάλληλο περιβάλλον.
Εδώ βρίσκεται και η ουσιαστική διαφορά από τα συμβατικά ρομπότ. Ένας ηλεκτρικός κινητήρας χρειάζεται τροφοδοσία και συντήρηση. Ένας ζωντανός μυς χρειάζεται επιπλέον θρεπτικά συστατικά, οξυγόνο και απομάκρυνση των προϊόντων του μεταβολισμού. Όσο μεγαλώνει η κατασκευή, τόσο δυσκολότερο γίνεται να εξυπηρετηθούν όλα τα κύτταρά της.
Γιατί το επόμενο εξάρτημα ίσως είναι ένα τεχνητό κυκλοφορικό σύστημα
Το ETH αναγνωρίζει ότι η μακροχρόνια λειτουργία παραμένει μακρινός στόχος. Οι σημερινοί βιοϋβριδικοί μηχανισμοί εξαρτώνται από θρεπτικό διάλυμα. Για μεγαλύτερες κατασκευές θα χρειαζόταν κάτι που να λειτουργεί σαν τεχνητό αγγειακό δίκτυο: να μεταφέρει οξυγόνο και τροφή και να απομακρύνει απόβλητα.
Υπάρχει και το πρόβλημα της προβλεψιμότητας. Δύο βιολογικά παρασκευάσματα δεν ωριμάζουν πάντοτε με ακριβώς τον ίδιο τρόπο. Στη βιομηχανική ρομποτική, όμως, η επαναληψιμότητα είναι κρίσιμη: το ίδιο εξάρτημα πρέπει να συμπεριφέρεται με σχεδόν τον ίδιο τρόπο κάθε φορά.
Μια επιστημονική ανασκόπηση στο *npj Robotics*, τον Φεβρουάριο του 2026, προσθέτει ένα ακόμη εμπόδιο: τα άκαμπτα ηλεκτρονικά συστήματα διέγερσης και αισθητήρων δεν συνεργάζονται εύκολα με τους πολύ μαλακούς ιστούς. Τα εύκαμπτα ηλεκτρονικά μπορεί να βελτιώσουν αυτή τη σύνδεση, αλλά δεν έχουν λύσει συνολικά το πρόβλημα.
Το πραγματικό στοίχημα δεν είναι να μιμηθούμε ένα ζώο
Η νέα μελέτη ανοίγει μια πιο ενδιαφέρουσα συζήτηση από το αν κάποτε θα δούμε ρομπότ με βιολογικά «πόδια». Στις σημερινές μηχανές, το σώμα, η τροφοδοσία και ο έλεγχος σχεδιάζονται συχνά ως διακριτά συστήματα. Στους ζωντανούς οργανισμούς, αντίθετα, η μορφή του σώματος επηρεάζει άμεσα την κίνηση και τη συμπεριφορά του.
Μια μελέτη στο *Communications Materials* επισημαίνει ότι η πραγματική αυτονομία των μαλακών ρομπότ εξακολουθεί να υπολείπεται εκείνης των οργανισμών. Το να κινείται μια κατασκευή χάρη σε ζωντανό μυ δεν σημαίνει ότι μπορεί να βρίσκει μόνη της ενέργεια, να αντιλαμβάνεται το περιβάλλον ή να αποφασίζει τι θα κάνει.
Πιθανές μελλοντικές εφαρμογές περιλαμβάνουν ευαίσθητους μηχανισμούς χειρισμού και συστήματα που συνεργάζονται καλύτερα με μαλακά υλικά. Πρόκειται, όμως, για ερευνητικές προοπτικές, όχι για δοκιμασμένα εμπορικά ή ιατρικά προϊόντα.
Το σημαντικό αποτέλεσμα είναι πιο θεμελιώδες: η ομάδα έδειξε ότι ο ζωντανός μυς και το τεχνητό σώμα μπορούν να σχεδιαστούν ως ενιαίο μηχανικό σύστημα. Αν η ρομποτική καταφέρει κάποτε να συνδυάσει αυτή την αρχή με αξιόπιστη τροφοδοσία, αισθητήρες και έλεγχο, η επόμενη γενιά μηχανών ίσως δεν μοιάζει απλώς με ζωντανούς οργανισμούς. Θα δανείζεται ορισμένες από τις πραγματικές λειτουργίες τους.
Πηγές
- ETH Zurich — One small leap for a muscle, one giant step for robotics (22 October 2026)
- Nature Communications — Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots (11 September 2026)
- npj Robotics — Biohybrid robots evolutionized by soft electronics (12 February 2026)
- Communications Materials — Bio-inspired autonomy in soft robots (20 September 2024)
Δείτε τα AI Editorial Guidelines.
Σχετικά άρθρα
Η Eufy Omni E35 δοκιμάζεται σε σπίτι με έξι κατοικίδια και αντέχει

Γιατί η τεχνητή νοημοσύνη γράφει σαν τον Γιόντα;