Ένα ρομπότ που κολυμπά δεν χρειάζεται απαραίτητα ογκώδεις κινητήρες ή ισχυρά μηχανικά μέρη για να κινηθεί στο νερό. Ερευνητές του MIT έδειξαν ότι ένα και μόνο, προσεκτικά σχεδιασμένο στρώμα ζωντανών μυϊκών κυττάρων αρκεί για να προωθήσει προς τα εμπρός ένα μικροσκοπικό ρομπότ.
Οι μηχανικοί ανέπτυξαν ένα εξαιρετικά λεπτό ρομπότ-κολυμβητή που κινεί τα πτερύγιά του με ζωντανό μυϊκό ιστό. Όπως περιγράφεται σε νέα μελέτη στο Advanced Functional Materials, η συσκευή έχει έναν εύκαμπτο σκελετό από γέλη, με μήκος και πλάτος περίπου όσο ένα κομμάτι τσίχλας. Η γέλη σχηματίζει δύο πτερύγια, το καθένα επενδεδυμένο με ένα στρώμα μυϊκών κυττάρων πολύ λεπτότερο από μια ανθρώπινη τρίχα. Τα κύτταρα έχουν τροποποιηθεί γενετικά ώστε να συσπώνται όταν εκτίθενται στο φως.
Κατευθύνοντας φως σε κάθε πτερύγιο, οι ερευνητές προκαλούν συσπάσεις που κάνουν το πτερύγιο να χτυπά και να ωθεί το ρομπότ μέσα στο νερό. Με το ποιο πτερύγιο φωτίζεται και πόσο συχνά, ρυθμίζουν την ταχύτητα και την κατεύθυνσή του.
Στα πειράματα, το εντυπωσιακά λεπτό ρομπότ κολύμπησε και έστριψε μέσα από έναν απλό υποβρύχιο λαβύρινθο. Στη μέγιστη ταχύτητα, κάλυψε περίπου τέσσερις φορές το μήκος του σώματός του το λεπτό. Αν και αυτό είναι πολύ πιο αργό από έναν Ολυμπιακό κολυμβητή, που μπορεί να φτάσει έως και 65 μήκη σώματος το λεπτό, είναι συγκρίσιμο με τον ρυθμό κολύμβησης ενός cow shark που κινείται χαλαρά στον ωκεανό.
«Χρειάζεται πολλή δύναμη για να κινηθείς στο νερό σε σχέση με τον αέρα», λέει η Ritu Raman, αναπληρώτρια καθηγήτρια μηχανολογίας στο MIT και συγγραφέας της μελέτης. «Το ρομπότ είναι αρκετά δυνατό, δεδομένου του μεγέθους του.»
Η συσκευή αποτελεί την πρώτη επίδειξη ενός πολύ λεπτού, δισδιάστατου ρομπότ που μετακινείται χρησιμοποιώντας ζωντανό μυϊκό ιστό.
Τα περισσότερα υπάρχοντα βιοϋβριδικά ρομπότ βασίζονται σε σχετικά ογκώδεις, τρισδιάστατες δομές από εργαστηριακά καλλιεργημένο σκελετικό μυ, που απαιτούν συνήθως εκατομμύρια κύτταρα. Η Raman εξηγεί ότι πιο λεπτά σχέδια θα μπορούσαν να μειώσουν το κόστος κατασκευής και ενδεχομένως να βελτιώσουν την απόδοση κίνησης.
«Προς το παρόν, τα βιοϋβριδικά ρομπότ της ομάδας μας και άλλων κατασκευάζονται από ογκώδη, τρισδιάστατα κομμάτια εργαστηριακά καλλιεργημένου σκελετικού μυός που απαιτούν εκατομμύρια κύτταρα για να φτιαχτούν», λέει η Raman, σημειώνοντας ότι τα πιο λεπτά, λιγότερο ογκώδη σχέδια όπως το νέο ρομπότ θα μπορούσαν να είναι φθηνότερα και να κινούνται πιο αποδοτικά. «Πιστεύουμε ότι βιοϋβριδικά ρομπότ που κινούνται με ζωντανό μυ θα μπορούσαν κάποια μέρα να εκτελούν λεπτές αποστολές, όπως η εξερεύνηση περιβαλλόντων πολύ εύθραυστων ή απρόβλεπτων για συμβατικό υλικό, επειδή ο ζωντανός ιστός είναι μαλακός, αποκρίνεται στο περιβάλλον του και μπορεί να αυτο-επιδιορθώνεται.»
Στην ομάδα του MIT συμμετείχαν επίσης η πρώτη συγγραφέας Maheera Bawa και οι Arielle Berman, Laura Schwendeman, Ferdows Afghah και Seanbiron Johnson.
Το νέο ρομπότ βασίζεται σε προηγούμενο επίτευγμα του εργαστηρίου της Raman. Πέρυσι, οι ερευνητές δημιούργησαν έναν τεχνητό μυϊκό δίσκο εμπνευσμένο από την ανθρώπινη ίριδα, δείχνοντας πως ένα λεπτό στρώμα ζωντανών κυττάρων μπορεί να παράγει κινήσεις με ακριβή έλεγχο.
Τότε, οι μηχανικοί χάραξαν έναν δίσκο γέλης με αυλακώσεις που εκτείνονταν ακτινικά και σχημάτιζαν ομόκεντρους κύκλους. Στην επιφάνεια τοποθέτησαν ζωντανά μυϊκά κύτταρα, τα οποία αναπτύχθηκαν σε λεπτό στρώμα ακολουθώντας τα χαραγμένα κανάλια.
Όταν φωτίζονταν, ο μυϊκός ιστός συσπώταν σε διαφορετικές κατευθύνσεις, κάνοντας τον δίσκο να διαστέλλεται και να συστέλλεται. Η κίνηση έμοιαζε με τον τρόπο που αλλάζει σχήμα η ανθρώπινη ίριδα καθώς η κόρη διαστέλλεται ή στενεύει.
Το πείραμα έδειξε ότι οι ερευνητές μπορούν να καλλιεργήσουν εξαιρετικά λεπτά στρώματα μυών σε περίπλοκες διατάξεις και να χρησιμοποιήσουν το φως για να ελέγχουν την κίνησή τους σε πολλαπλές κατευθύνσεις.
«Οι άνθρωποι δεν είχαν ξαναδεί αυτή την αρχιτεκτονική μυός, σχεδιασμένη από το μηδέν», λέει η Raman. «Και τα κύτταρα κινούνταν σε πολλές κατευθύνσεις. Όμως μετακινούνταν μόνο περίπου 100 μικρόμετρα. Από άποψη ρομποτικής, οι κινήσεις τους ήταν πολύ μικρές.»
Στο νέο έργο, οι ερευνητές θέλησαν να αυξήσουν θεαματικά την κίνηση και τη δύναμη που παράγουν τα μυϊκά κύτταρα, ώστε οι συσπάσεις να αρκούν για να προωθήσουν ένα ρομπότ στο νερό.
Διαπίστωσαν ότι αυτό απαιτούσε καλύτερο υπόστρωμα για τον ζωντανό μυϊκό ιστό.
Στην προηγούμενη τεχνητή «ίριδα» είχαν χρησιμοποιήσει ως βάση τη fibrin, μια εξαιρετικά μαλακή γέλη. Η ομάδα όμως είδε ότι η fibrin μπορεί να συρρικνωθεί γρήγορα υπό τις δυνάμεις που ασκούν τα συσπώμενα μυϊκά κύτταρα, περιορίζοντας την αποτελεσματικότητα της κίνησης.
Για να ξεπεράσουν το πρόβλημα, οι μηχανικοί μελέτησαν τρία χαρακτηριστικά του υποστρώματος γέλης: τη χημική του σύσταση, τη σκληρότητα και τις διαστάσεις και γεωμετρία των αυλακώσεων που κατευθύνουν την ανάπτυξη των μυών.
«Για οποιονδήποτε ιστό μηχανικής, είναι γνωστό ότι αυτά είναι “κουμπιά” που μπορείς να ρυθμίσεις», λέει η Raman. «Και θέλαμε να βελτιστοποιήσουμε όλες αυτές τις παραμέτρους ώστε να υποστηρίζουν ζωντανά μυϊκά κύτταρα.»
Η αναζήτηση του κατάλληλου υλικού στήριξης απαίτησε δοκιμές γελών με διαφορετικές συνθέσεις, επίπεδα σκληρότητας και μοτίβα στην επιφάνεια.
Οι ερευνητές συνέκριναν διάφορα σχήματα αυλακώσεων, όπως στενά κανάλια με τετράγωνη διατομή και μακρύτερα κανάλια με καμπύλο πυθμένα. Διαπίστωσαν ότι τα μυϊκά κύτταρα ευθυγραμμίζονταν πιο αποτελεσματικά μέσα σε αυλάκια τετράγωνου σχήματος.
Η ευθυγράμμιση είναι κρίσιμη, διότι κύτταρα που αναπτύσσονται προς την ίδια κατεύθυνση τείνουν να συγχωνεύονται σε ίνες. Έτσι σχηματίζεται ισχυρότερος μυϊκός ιστός που συσπάται συντονισμένα. Τα τετράγωνα αυλάκια παρείχαν λοιπόν πιο αποτελεσματική δομή για παραγωγή δύναμης.
Η ομάδα αντικατέστησε επίσης τη fibrin με gelatin methacrylate (GelMA), υλικό που χρησιμοποιείται συχνά για την καλλιέργεια και μηχανική βιολογικών ιστών.
Ρυθμίζοντας τη σύσταση της GelMA, παρήγαγαν υποστρώματα με διαφορετική σκληρότητα. Στη συνέχεια εξέτασαν πώς αναπτύσσονταν τα μυϊκά κύτταρα σε κάθε επιφάνεια και μέτρησαν την ικανότητά τους να παράγουν δύναμη.
Τα πιο σκληρά υποστρώματα έδωσαν τα καλύτερα αποτελέσματα. Πάνω σε αυτές τις πιο σταθερές επιφάνειες, τα κύτταρα αναπτύχθηκαν με καλύτερη ευθυγράμμιση και παρήγαγαν ισχυρότερες συσπάσεις.
Οι μηχανικοί διερεύνησαν και το πάχος της γέλης. Κατέληξαν ότι μια μεμβράνη περίπου μισού χιλιοστού προσφέρει καλή ισορροπία: αρκετά στιβαρή για να στηρίξει ένα μόνο στρώμα μυϊκών κυττάρων, αλλά αρκετά ελαφριά ώστε οι συσπάσεις να μη «ξεκολλούν» τα κύτταρα από την επιφάνεια.
Η ομάδα βελτίωσε περαιτέρω την απόδοση μέσω «άσκησης»: επαναλαμβανόμενοι παλμοί φωτός ενεργοποίησαν τις συσπάσεις, ενισχύοντας τον ιστό πριν ενσωματωθεί στο ρομπότ-κολυμβητή.
Με το βέλτιστο υπόστρωμα και ενισχυμένα κύτταρα, οι ερευνητές συναρμολόγησαν τη συσκευή τους.
Το τελικό ρομπότ αποτελείται από έναν λεπτό σκελετό γέλης χωρισμένο σε δύο πτερύγια. Και οι δύο πλευρές της γέλης έφεραν τετράγωνα αυλάκια και καλύφθηκαν με ζωντανά μυϊκά κύτταρα. Καθώς τα κύτταρα αναπτύσσονταν, συγχωνεύονταν σε οργανωμένες μυϊκές ίνες που μπορούσαν να συσπώνται συντονισμένα.
Κάθε πτερύγιο μπορούσε να ενεργοποιηθεί ανεξάρτητα με φως, δίνοντας στους ερευνητές έναν απλό τρόπο ελέγχου της κίνησης.
«Σκεφτείτε ότι το ρομπότ έχει δύο ανεξάρτητους μύες», λέει η Raman. «Αν φωτίσουμε μόνο το ένα, κινείται μόνο αυτός ο μυς. Αν φωτίσουμε και τα δύο, και τα δύο χτυπούν.»
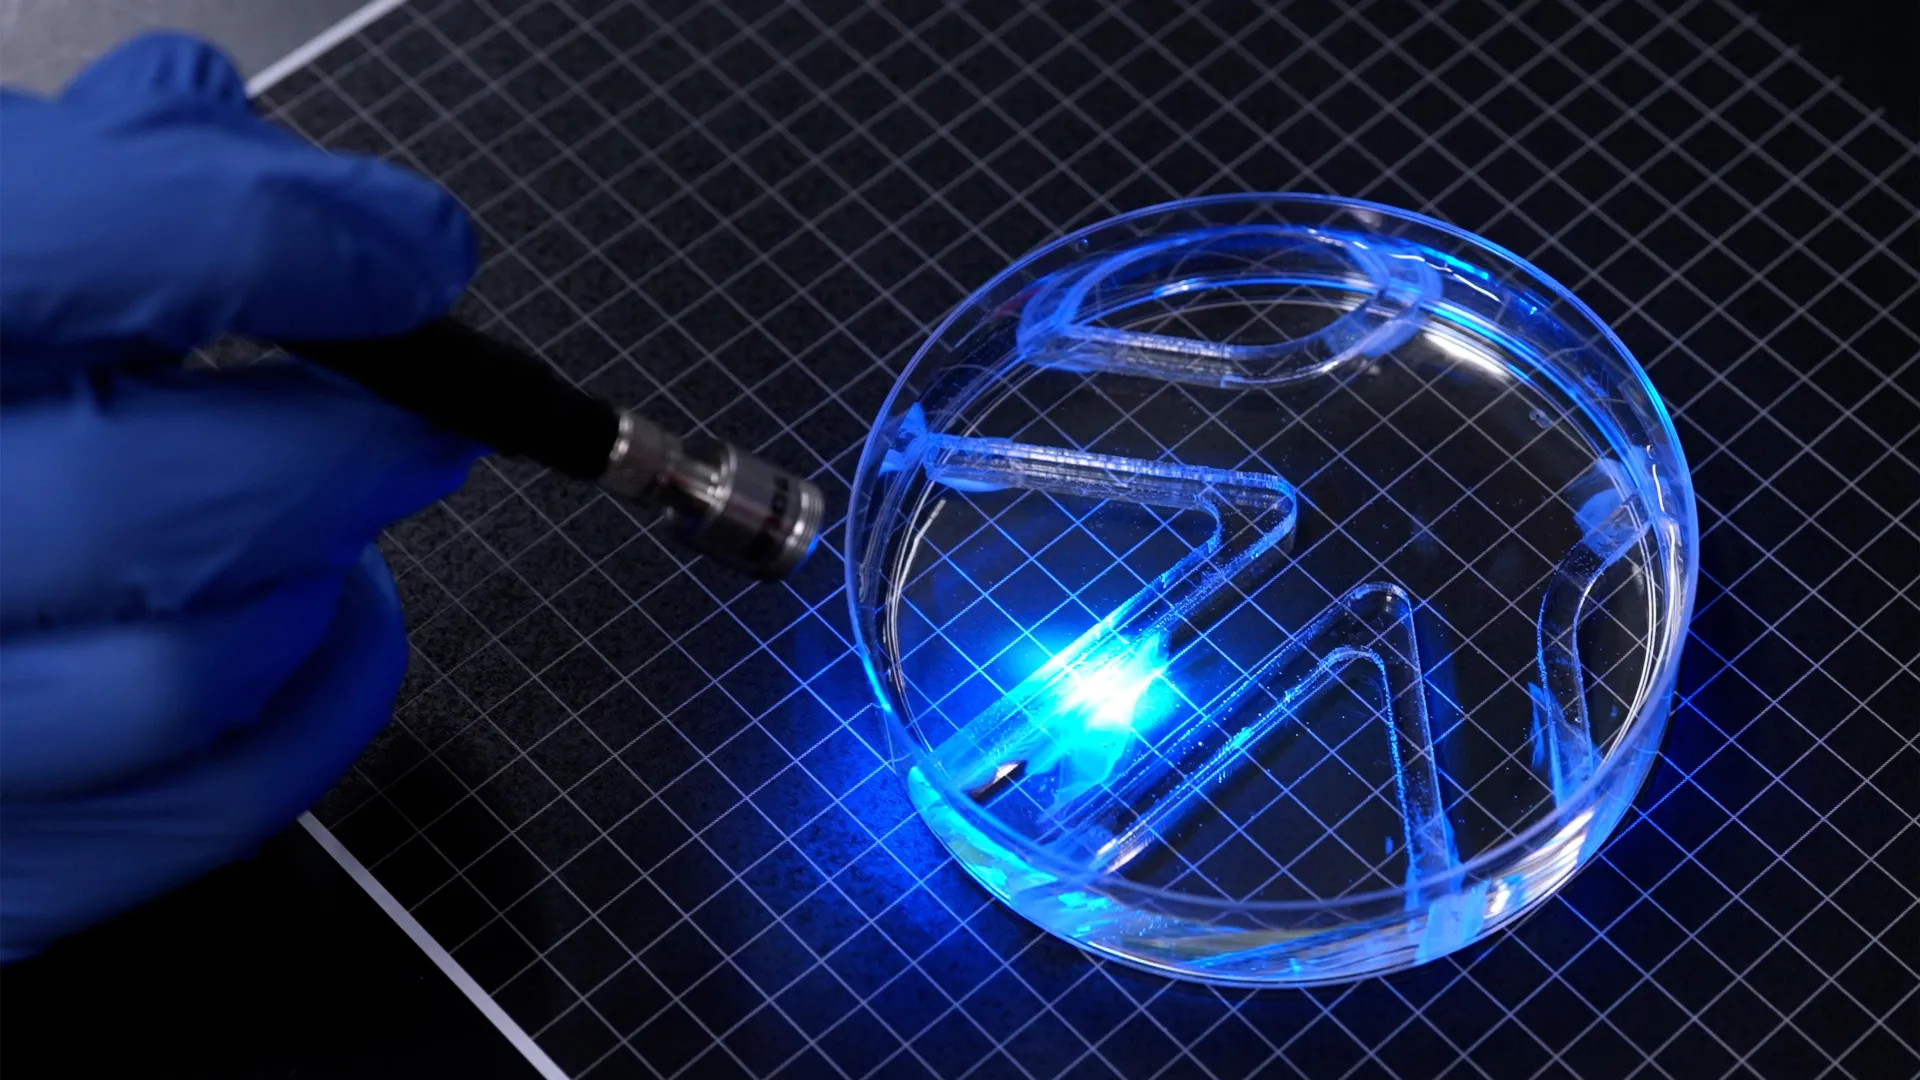
Για τις δοκιμές, τοποθέτησαν τη συσκευή σε ένα μεγάλο πιατρίδιο Petri με νερό. Μετακινώντας χειροκίνητα την πηγή φωτός, φώτιζαν τα πτερύγια και καθοδηγούσαν το ρομπότ μέσα από έναν λαβύρινθο.
Καθώς οι μύες συσπώνταν, τα πτερύγια χτυπούσαν και προωθούσαν το ρομπότ στο νερό. Με αλλαγές στην οπτική διέγερση, οι μηχανικοί έλεγξαν με επιτυχία την πορεία του και το βοήθησαν να ξεπεράσει τα εμπόδια.
Παρότι το ρομπότ έδειξε ότι μπορεί να κολυμπά και να στρίβει, το σχήμα του παραμένει σχετικά απλό. Ο βασικός στόχος του πειράματος ήταν να αποδειχθεί ότι ένα εξαιρετικά λεπτό στρώμα μηχανικά σχεδιασμένου μυϊκού ιστού μπορεί να παράγει αρκετή δύναμη για κολύμβηση.
Οι ερευνητές σκοπεύουν τώρα να βελτιώσουν το σώμα του ρομπότ ώστε να αυξηθεί η ταχύτητα. Πέρα από τη νέα προσέγγιση στη βιοϋβριδική ρομποτική, η τεχνολογία θα μπορούσε στο μέλλον να φανεί χρήσιμη για την παρακολούθηση υδάτινων περιβαλλόντων ή για λειτουργία σε μέρη όπου τα συμβατικά άκαμπτα μηχανήματα θα προκαλούσαν ζημιά.
«Επόμενος στόχος μας είναι να βελτιστοποιήσουμε τον σχεδιασμό του σώματος για ταχύτερη κολύμβηση», λέει η Raman. «Αλλά ακόμη και σε χαμηλές ταχύτητες, μπορεί κανείς να φανταστεί έναν κολυμβητή που κινείται με μυϊκή ισχύ να χρησιμοποιείται για σκοπούς όπως η περιβαλλοντική παρακολούθηση σε υδάτινα περιβάλλοντα.»
Μέρος της χρηματοδότησης προήλθε από το Office of Naval Research.
Υλικό από το Massachusetts Institute of Technology. Κείμενο: Jennifer Chu. Σημείωση: Το περιεχόμενο ενδέχεται να έχει υποστεί επεξεργασία για λόγους ύφους και έκτασης.
Το παρόν κείμενο δημιουργήθηκε με τη χρήση τεχνητής νοημοσύνης.