Ρομπότ χωρίς άκαμπτο σκελετό: Το μαλακό υλικό που περπατά, πηδά και κυλά
Με μια ματιά
- Νέα έρευνα παρουσιάζει ηλεκτρικά ελεγχόμενο ρομπότ με εξ ολοκλήρου μαλακό σώμα.
- Κινείται με ταχύτητα 2,3 εκατοστών το δευτερόλεπτο και πηδά πάνω από 2,5 μήκη σώματος.
- Η τεχνολογία παραμένει εργαστηριακή και δεν διαθέτει ακόμη αυτόνομη λειτουργία σε πραγματικές αποστολές.
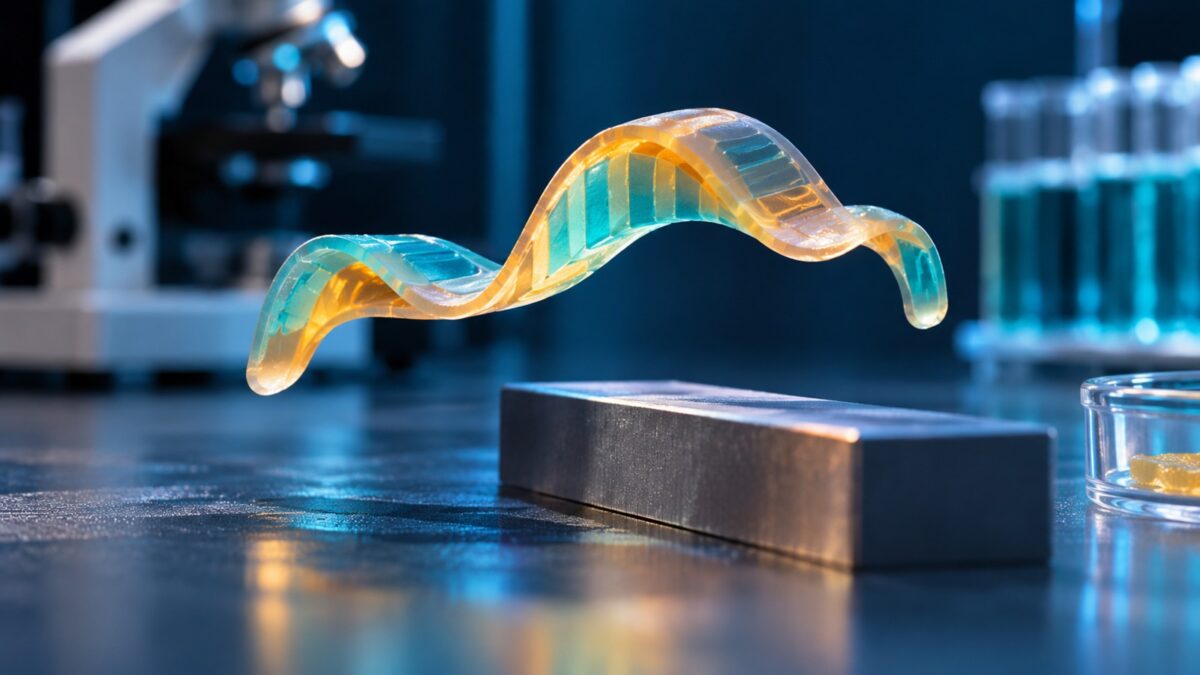
Ένα ρομπότ δεν χρειάζεται απαραίτητα μεταλλικό σκελετό, γρανάζια και αρθρωτά πόδια για να ξεπεράσει ένα εμπόδιο. Ερευνητές παρουσίασαν στο Nature Communications, στις 14 Νοεμβρίου 2026, μια μικρή ρομποτική κατασκευή από μαλακά πολυμερή, ικανή να έρπει προς δύο κατευθύνσεις, να πηδά, να ανεβαίνει σε κεκλιμένη επιφάνεια και να κυλά. Η ενδιαφέρουσα καινοτομία δεν είναι απλώς η ελαστικότητα του σώματος. Είναι ότι το ίδιο το υλικό αναλαμβάνει δύο διαφορετικούς ρόλους: του εύκαμπτου σκελετού και του τεχνητού μυός.
Οι ερευνητές των Lvting Wang, Huangwei Ji και συνεργατών τους περιγράφουν μια ετεροστρωματική, ενιαία κατασκευή που συνδυάζει δύο είδη ελαστομερών. Το ένα μπορεί να επαναπρογραμματίζει τη βασική μορφή του σώματος, ενώ το άλλο αντιδρά γρήγορα σε ηλεκτρικό ερέθισμα και παράγει κίνηση. Η ομάδα επιδιώκει να αντιμετωπίσει ένα συνηθισμένο μειονέκτημα της μαλακής ρομποτικής: τις ασθενείς συνδέσεις ανάμεσα σε εύκαμπτα και άκαμπτα εξαρτήματα.
Δύο υλικά, δύο διαφορετικές δουλειές
Το πρώτο υλικό είναι ένα ελαστομερές υγρών κρυστάλλων, γνωστό ως LCE. Η εσωτερική του μοριακή οργάνωση επιτρέπει προγραμματιζόμενες αλλαγές σχήματος. Στο νέο ρομπότ λειτουργεί ως ένας εύκαμπτος, αναδιαμορφώσιμος σκελετός, ο οποίος καθορίζει τις θέσεις ισορροπίας και τη γεωμετρία της κίνησης.
Το δεύτερο είναι ένα διηλεκτρικό ελαστομερές. Όταν εφαρμόζεται ηλεκτρικό πεδίο, το υλικό παραμορφώνεται και μπορεί να παράγει ταχύτερες κινήσεις. Εδώ λειτουργεί ως τεχνητός μυς. Η ανεξάρτητη ενεργοποίηση των δύο στρωμάτων επιτρέπει διαφορετικούς τρόπους μετακίνησης χωρίς να απαιτείται ένα συμβατικό άκαμπτο μηχανικό πλαίσιο.
Αυτό δεν σημαίνει ότι πρόκειται για ένα ενιαίο χημικό υλικό. Η κατασκευή συνδυάζει διαφορετικά λειτουργικά στρώματα, τα οποία σχηματίζουν μια συνεκτική μαλακή αρχιτεκτονική. Ο όρος «μονολιθικό» αναφέρεται στον τρόπο ενσωμάτωσης και όχι στην απουσία διαφορετικών συστατικών.
Τι πέτυχε στις δοκιμές
Σύμφωνα με τη δημοσίευση, το πρωτότυπο κινήθηκε προς δύο κατευθύνσεις με ταχύτητα έως 2,3 εκατοστά το δευτερόλεπτο. Πραγματοποίησε άλμα που υπερέβη τα 2,5 μήκη του σώματός του, ανέβηκε σε κλίση 20 μοιρών και εκτέλεσε ελεγχόμενη κύλιση. Οι αριθμοί αυτοί περιγράφουν συγκεκριμένες εργαστηριακές δοκιμές και δεν πρέπει να μεταφέρονται αυτομάτως σε διαφορετικές επιφάνειες ή μεγαλύτερες συσκευές.
Το ιδιαίτερο χαρακτηριστικό είναι η εναλλαγή τρόπων κίνησης. Ένα ρομπότ που έρπει μπορεί να χρειάζεται διαφορετική γεωμετρία από ένα ρομπότ που πηδά. Σε πολλές παραδοσιακές κατασκευές, αυτή η ευελιξία απαιτεί πρόσθετους κινητήρες, αρθρώσεις και μηχανισμούς. Εδώ μέρος της λειτουργικότητας είναι ενσωματωμένο στη συμπεριφορά του ίδιου του σώματος.
Η έρευνα αναφέρεται επίσης σε υψηλή δομική συνοχή και ευνοϊκή σχέση ωφέλιμου φορτίου προς βάρος. Δεν αποδεικνύει όμως ότι η κατασκευή μπορεί ήδη να λειτουργήσει επί μακρόν σε βιομηχανικό περιβάλλον, ούτε ότι μεταφέρει μεγάλα φορτία σε πραγματικές επιχειρήσεις.
Γιατί η μαλακή ρομποτική ακολουθεί διαφορετικό δρόμο
Τα περισσότερα ρομπότ σχεδιάστηκαν ιστορικά γύρω από άκαμπτα σώματα, μεταλλικούς συνδέσμους και κινητήρες. Αυτή η αρχιτεκτονική προσφέρει ακρίβεια και αντοχή, αλλά μπορεί να δυσκολεύεται σε στενούς, ακανόνιστους χώρους ή σε επαφή με ευαίσθητα αντικείμενα.
Τα μαλακά ρομπότ επιχειρούν να μιμηθούν ορισμένες ιδιότητες οργανισμών όπως τα σκουλήκια, τα χταπόδια και οι κάμπιες. Η συμμόρφωση του υλικού τους επιτρέπει να παραμορφώνονται όταν συναντούν εμπόδια, αντί να βασίζονται αποκλειστικά σε πολύπλοκους μηχανισμούς. Αυτή η ευελιξία, όμως, συνοδεύεται από δυσκολίες στον ακριβή έλεγχο, στην παροχή ενέργειας και στην επαναληψιμότητα της κίνησης.
Ανασκόπηση του 2025 για τα ελαστομερή υγρών κρυστάλλων επισημαίνει ότι τα υλικά αυτά έχουν μεγάλη προοπτική, αλλά η ενσωμάτωσή τους σε ολοκληρωμένα ρομποτικά συστήματα παραμένει περιορισμένη. Αντίστοιχα, ανασκοπήσεις του 2026 περιγράφουν ως βασικά εμπόδια την κατασκευή μεγάλης κλίμακας, τη μοντελοποίηση και την ανάπτυξη αυτόνομων, αξιόπιστων συσκευών.
Πού θα μπορούσαν να χρησιμεύσουν
Μια πιθανή εφαρμογή είναι η εξερεύνηση στενών ή ακανόνιστων χώρων, όπου ένα συμβατικό ρομπότ με άκαμπτο πλαίσιο δυσκολεύεται να περάσει. Άλλες ερευνητικές κατευθύνσεις περιλαμβάνουν τον χειρισμό εύθραυστων αντικειμένων και τη δημιουργία συσκευών που προσαρμόζουν το σχήμα τους στο περιβάλλον.
Αυτά είναι σενάρια μελλοντικής αξιοποίησης, όχι αποδεδειγμένες λειτουργίες του συγκεκριμένου πρωτοτύπου. Για να μετατραπεί η εργαστηριακή επίδειξη σε πρακτικό εργαλείο, απαιτούνται ενσωματωμένη τροφοδοσία, αισθητήρες, ανθεκτικότητα, ασφαλής ηλεκτρικός έλεγχος και αξιόπιστη συμπεριφορά εκτός ελεγχόμενων συνθηκών.
Επίσης, το συγκεκριμένο ρομπότ δεν πρέπει να συγχέεται με μια μηχανή που διαθέτει τεχνητή νοημοσύνη ή λαμβάνει μόνη της αποφάσεις. Η δημοσίευση αφορά κυρίως τα υλικά και τον έλεγχο της κίνησης, όχι την εκπαίδευση ενός αυτόνομου συστήματος AI.
Όταν η μηχανική περνά μέσα στο υλικό
Η βαθύτερη σημασία της έρευνας βρίσκεται στην αλλαγή σχεδιαστικής φιλοσοφίας. Αντί να κατασκευάζεται πρώτα ένας μηχανικός σκελετός και να προστίθενται κινητήρες, οι ερευνητές ενσωματώνουν την ικανότητα παραμόρφωσης και κίνησης στα ίδια τα πολυμερή. Έτσι το σώμα του ρομπότ δεν είναι απλώς ένα περίβλημα που προστατεύει τα εξαρτήματα: γίνεται ενεργό τμήμα του μηχανισμού.
Το αποτέλεσμα δεν προαναγγέλλει άμεσα ρομπότ που θα εργάζονται σε σπίτια ή νοσοκομεία. Προσφέρει, όμως, μια συγκεκριμένη και μετρήσιμη απόδειξη ότι δύο συμπληρωματικά μαλακά υλικά μπορούν να συνεργαστούν για πολλαπλές κινήσεις. Το επόμενο ερώτημα είναι εάν αυτή η ιδέα μπορεί να μεγαλώσει σε κλίμακα, να αντέξει σε πραγματικές συνθήκες και να λειτουργήσει με λιγότερη εξωτερική υποστήριξη. Εκεί θα κριθεί η μετάβαση από το εντυπωσιακό πείραμα στο χρήσιμο ρομπότ.
Πηγές
Δείτε τα AI Editorial Guidelines.
Σχετικά άρθρα